

Robotica
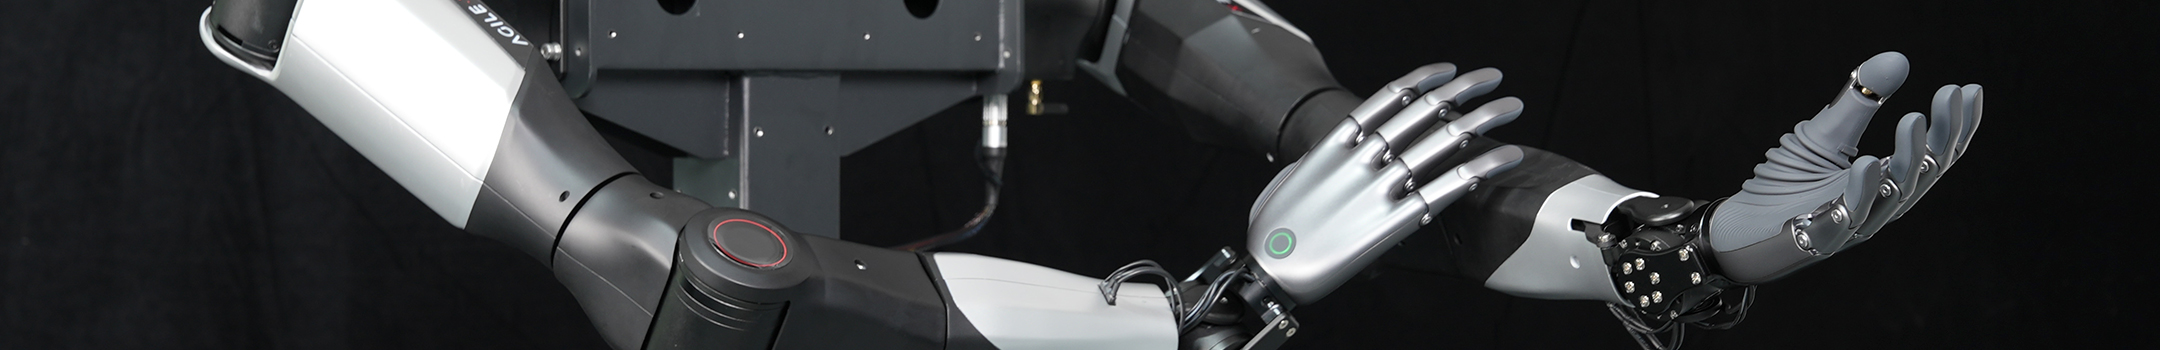
FAST Assembler pone una forte enfasi in tecnologia robotica, rendendosi autonoma nel realizzare applicazioni che si avvalgono dell’ausilio di robot.
Il valore aggiunto di queste tecnologie è la competenza e padronanza nello sviluppo del software dedicato, permettendo di sfruttare al meglio le potenzialità di integrazione di questi robot o sistemi automatici.
Il dinamismo dello sviluppo tecnologico ha consentito a Fast Assembler di affermarsi rapidamente nel campo della robotica industriale. Traendo beneficio dalle tecnologie più recenti, l’azienda ha ottimizzato l’intero reparto, raggiungendo traguardi d’eccellenza sia in termini qualitativi che quantitativi. L’integrazione di intelligenze artificiali e sistemi di visione ha permesso di ottenere risultati eccellenti nei prodotti integrati: la precisione in ogni fase di lavorazione risulta essere pressoché perfetta, garantendo al cliente finale uno standard qualitativo superiore e costante.
FAST Assembler
si avvale dell’utilizzo di robot:
Collaborativi
I cosiddetti cobot o bracci robotici, consentono l’integrazione per applicazioni che richiedono la collaborazione uomo-macchina, portando per esempio l’assemblaggio artigianale ad un livello tecnologicamente avanzato. Questa tecnologia viene impiegata in ambiti dove l’integrazione deve essere flessibile e predisposta per subire repentini e drastici cambiamenti nel tempo, avendo quindi la possibilità di un veloce re-deployment. I settori di applicazione vanno dalle linee di assemblaggio, packaging, food&beverage, fino alla realizzazione di isole per test/collaudo prodotti o macchinari. Il cobot viene equipaggiato con strumenti scelti ad-hoc per lo specifico scopo di applicazione, tra cui end-effector e sistemi di visione 2D e 3D.
La zona di lavoro (reach) viene studiata, così come l’ingombro del braccio robotico, garantendo che ogni movimento sia ottimizzato per la massima velocità senza compromettere la sicurezza o la meccanica.”
Delta Robot
Dove è richiesta la massima velocità di esecuzione (pick&place, asservimento, sorting, ecc.), FAST Assembler è in grado di realizzare linee automatiche, formate da un singolo o da una flotta di Delta Robot, realizzando su specifica esigenza anche i tool di movimentazione applicati al polso del robot. FAST Assembler integra questa tecnologia meccanicamente ed a livello software in qualsiasi processo o linea industriale.
Robotica Mobile (UGV, AGV, AMR)
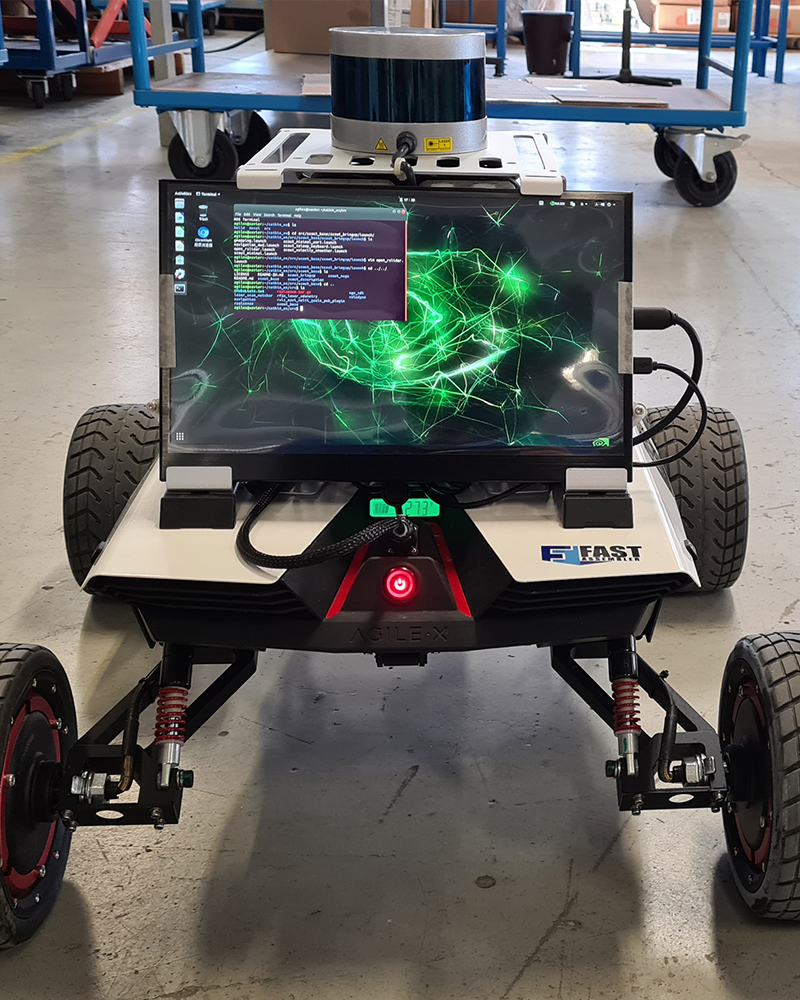
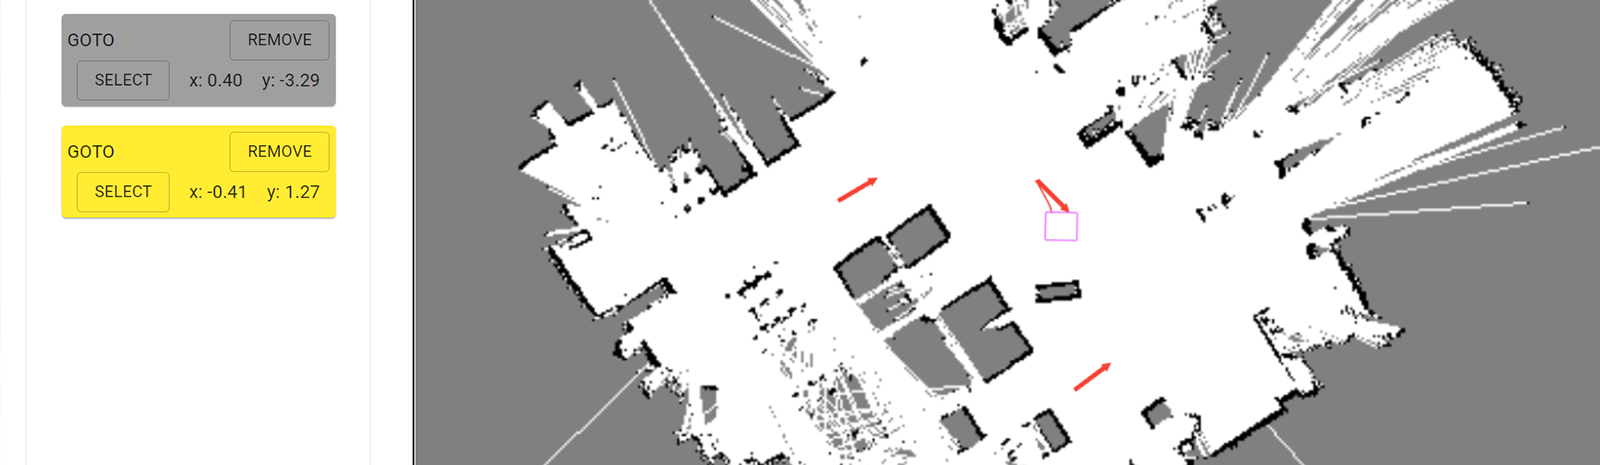
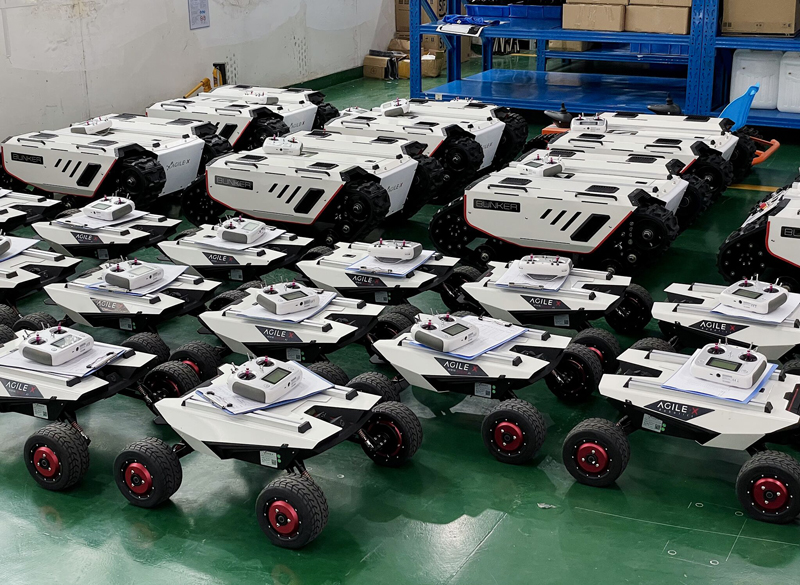
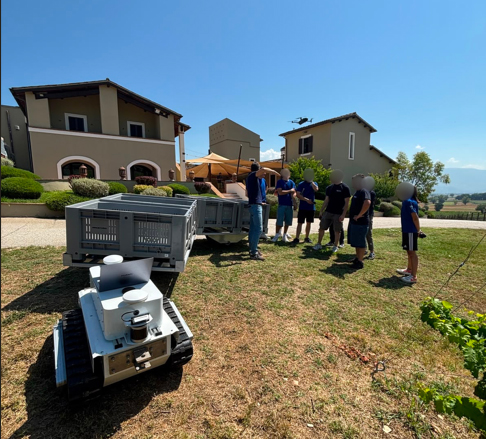
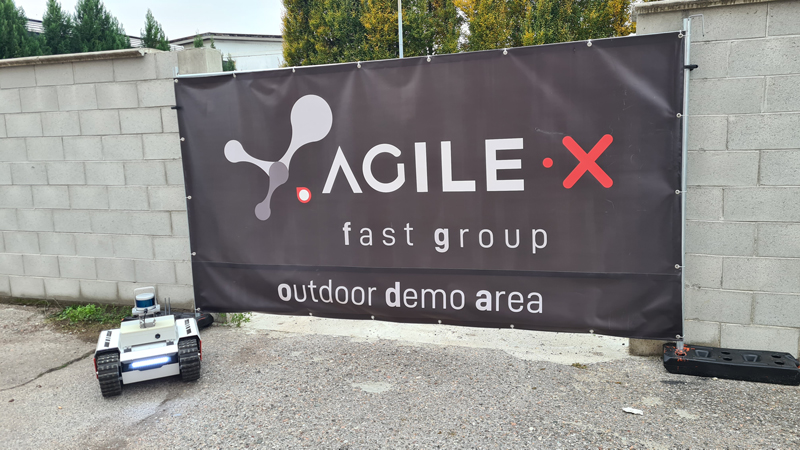
L’innovazione di FAST Assembler si estende anche nei robot mobili autonomi. Questi navigano in ambienti dinamici senza la necessità di infrastrutture fisse, utilizzando sensoristica avanzata e algoritmi di localizzazione simultanea (SLAM). Sebbene la logistica interna rimanga un pilastro fondamentale, l’azienda progetta soluzioni robotiche capaci di andare oltre il semplice trasporto, dall’agricoltura all’R&D, dal pick-and-place all’ispezione e monitoraggio in ambienti outdoor e/o speciali.
Verso la
Industry 5.0
FAST Assembler si afferma sul mercato come partner strategico e distributore di tecnologie robotiche d’eccellenza, fornendo un portafoglio ampio anche per prodotti come mani robotiche, sistemi quadrupedi (canidi) e robot umanoidi. In qualità di distributore, l’azienda garantisce accesso prioritario alle innovazioni, ricambistica originale e supporto tecnico specialistico, integrando brand differenti in soluzioni coerenti e in linea con le esigenze dei clienti.
Grazie alla propria sala demo, FAST Assembler permette inoltre di testare e confrontare concretamente queste tecnologie, assicurando la selezione della configurazione più efficiente e tecnologicamente avanzata per ogni specifico progetto. Un approccio concreto che trasforma i paradigmi dell’Industry 4.0 in soluzioni reali, ottimizzando la produttività e la flessibilità dei processi industriali.
I nostri
partner ufficiali
Case study
Università di Udine
SLAM-Based Mapping
Scalera, L., et al. (2026). Forest Surveying with Robotics and AI: SLAM-Based Mapping, Terrain-Aware Navigation, and Tree Parameter Estimation. Machines, 14(1), 99.
Mapping
Scalera, L., et al. (2025). Mobile Robotics for Forest Monitoring and Mapping Within the AI4FOREST Project. In International Conference Mechanical Engineering Solutions: Design, Simulation, Testing, Manufacturing (pp. 279-288). Cham: Springer Nature Switzerland.
3D Mapping
Tiozzo Fasiolo, D., Scalera, L., Maset, E., Gasparetto, A. (2025). The FriûlBot dataset: Experimental validation of an autonomous ground robot for vineyard 3D mapping. Robotics and Autonomous Systems, 105283.
Navigation
Tiozzo Fasiolo, D., Scalera, L., Maset, E., Gasparetto, A. (2025). Field Evaluation of an Autonomous Mobile Robot for Navigation and Mapping in Forest. Robotics, 14(7), 89.
Autonomous
Tiozzo Fasiolo, D., et al. (2025). A Navigation Approach for Autonomous Mobile Robots in Sustainable Agriculture. In International Workshop IFToMM for Sustainable Development Goals (pp. 399-408). Cham: Springer Nature Switzerland.
Navigation
Tiozzo Fasiolo, D., Pichierri, A., Sivilotti, P., Scalera, L. (2023). An analysis of the effects of water regime on grapevine canopy status using a UAV and a mobile robot. Smart Agricultural Technology, 6, 100344.
Mapping
Tiozzo Fasiolo, D., Scalera, L., Maset, E., Gasparetto, A. (2024). Robotic Mapping and Detection of Dynamic Objects in Outdoor Environments. In European Conference on Mechanism Science (pp. 245-252). Cham: Springer Nature Switzerland.
Hai un progetto in mente? Contattaci!